qua ava priss
A rapida espansione di l'industria di a robotica hè andata assai oltre i prototipi di laboratori standardizzati. Oghje, i sistemi autonomi sò dispiegati in ambienti chì varienu da stazioni di ricerca artica sottu zero à i corridori d'alta temperatura di e piante industriali di fusione. U centru di sta espansione hè l'interfaccia critica trà a macchina è a terra. Mentre esistenu suluzioni off-the-shelf, l'ascesa di piste di gomma persunalizati hè diventatu u fattore di definizione per e cumpagnie chì cercanu di ottimisà a trazione, a durabilità è l'efficienza energetica. Aduprà e proprietà meccaniche di un sistema di trasmissione assicura chì un robot ùn hè micca solu in muvimentu, ma esegue cù precisione chirurgica in u so teatru specificu di operazione.
I Fundamenti Architetturali di u Disegnu Avanzatu di Piste di Robot
U muvimentu successu in terreni cumplessi principia assai prima chì un mutore gira. Si principia à u tavulinu cù cuncepimentu di pista di robot . A cuntrariu di l'ingegneria tradiziunale di veiculi, a robotica richiede un equilibriu delicatu trà u pesu, u cunsumu di energia è l'ottimisazione di "footprint". Un disignu bè eseguitu deve cuntà a geometria interna di l'assemblea di l'acciostrantu, assicurendu chì i sprockets di l'acciostrantu, i folli è i roti di strada travaglianu in perfetta armunia cù l'esterno flexible.
In a robotica specializata, a carcassa interna di a pista hè impurtante quant'è a peddi esterna. L'ingegneri duveranu decide nantu à l'architettura di tensione - se usà un sistema passivu di primavera o un aghjustamentu idraulicu attivu. U scopu di sufisticatu cuncepimentu di pista di robot hè di mantene un patch di cuntattu constante ancu quandu u robot traversa ostaculi irregulari cum'è legnu cadutu o cimentu frastagliatu. Simulendu questi stress durante a fase di cuncepimentu, i sviluppatori ponu dissecreene i punti di fgirimentu cumuni, cum'è tracce "gettate" o vibrazioni eccessive chì ponu degrada sensori sensibili à bordu cum'è LIDAR è camere d'alta definizione.
Selezzione di un Partner Strategicu: U Role di un Robot Track Manufacturer
Cume a cumplessità di e plataforme autonome aumenta, a relazione trà una sucietà di robotica è a so fabricatore di piste di robot diventa una basa di u ciculu di sviluppu. A fabricazione di una pista per un robot d'ispezione di milioni di dollari hè assai luntanu da a produzzione di cinture industriali standard. Hè bisognu di una cunniscenza prufonda di a chimica di polimeru è di rinforzu strutturale.
Un specializatu fabricatore di piste di robot furnisce a cumpetenza necessaria per sceglie a durezza di a riva ghjustu per a gomma è a forza di trazione adatta per i cordoni di rinforzu internu, s'ellu sò fatti di acciaio inox, Kevlar o fibre sintetiche specializate. Questa cullaburazione permette a creazione di piste chì ponu resistà periculi ambientali specifichi, cum'è composti resistenti à l'oliu per i robot di raffineria o gomma senza marcatura per i droni di sicurezza interni. L'abilità di prototipà rapidamente è iterate nantu à u mudellu di lug - i "denti" di a pista - permette à e cumpagnie di robotica di sintonizà e so macchine per tipi di terre specifici o esigenze di scalata, trasfurmendu una piattaforma generica in un strumentu specializatu.
Superiorità Materiale in Climi Sfidanti cù Piste di Robot di Gomma
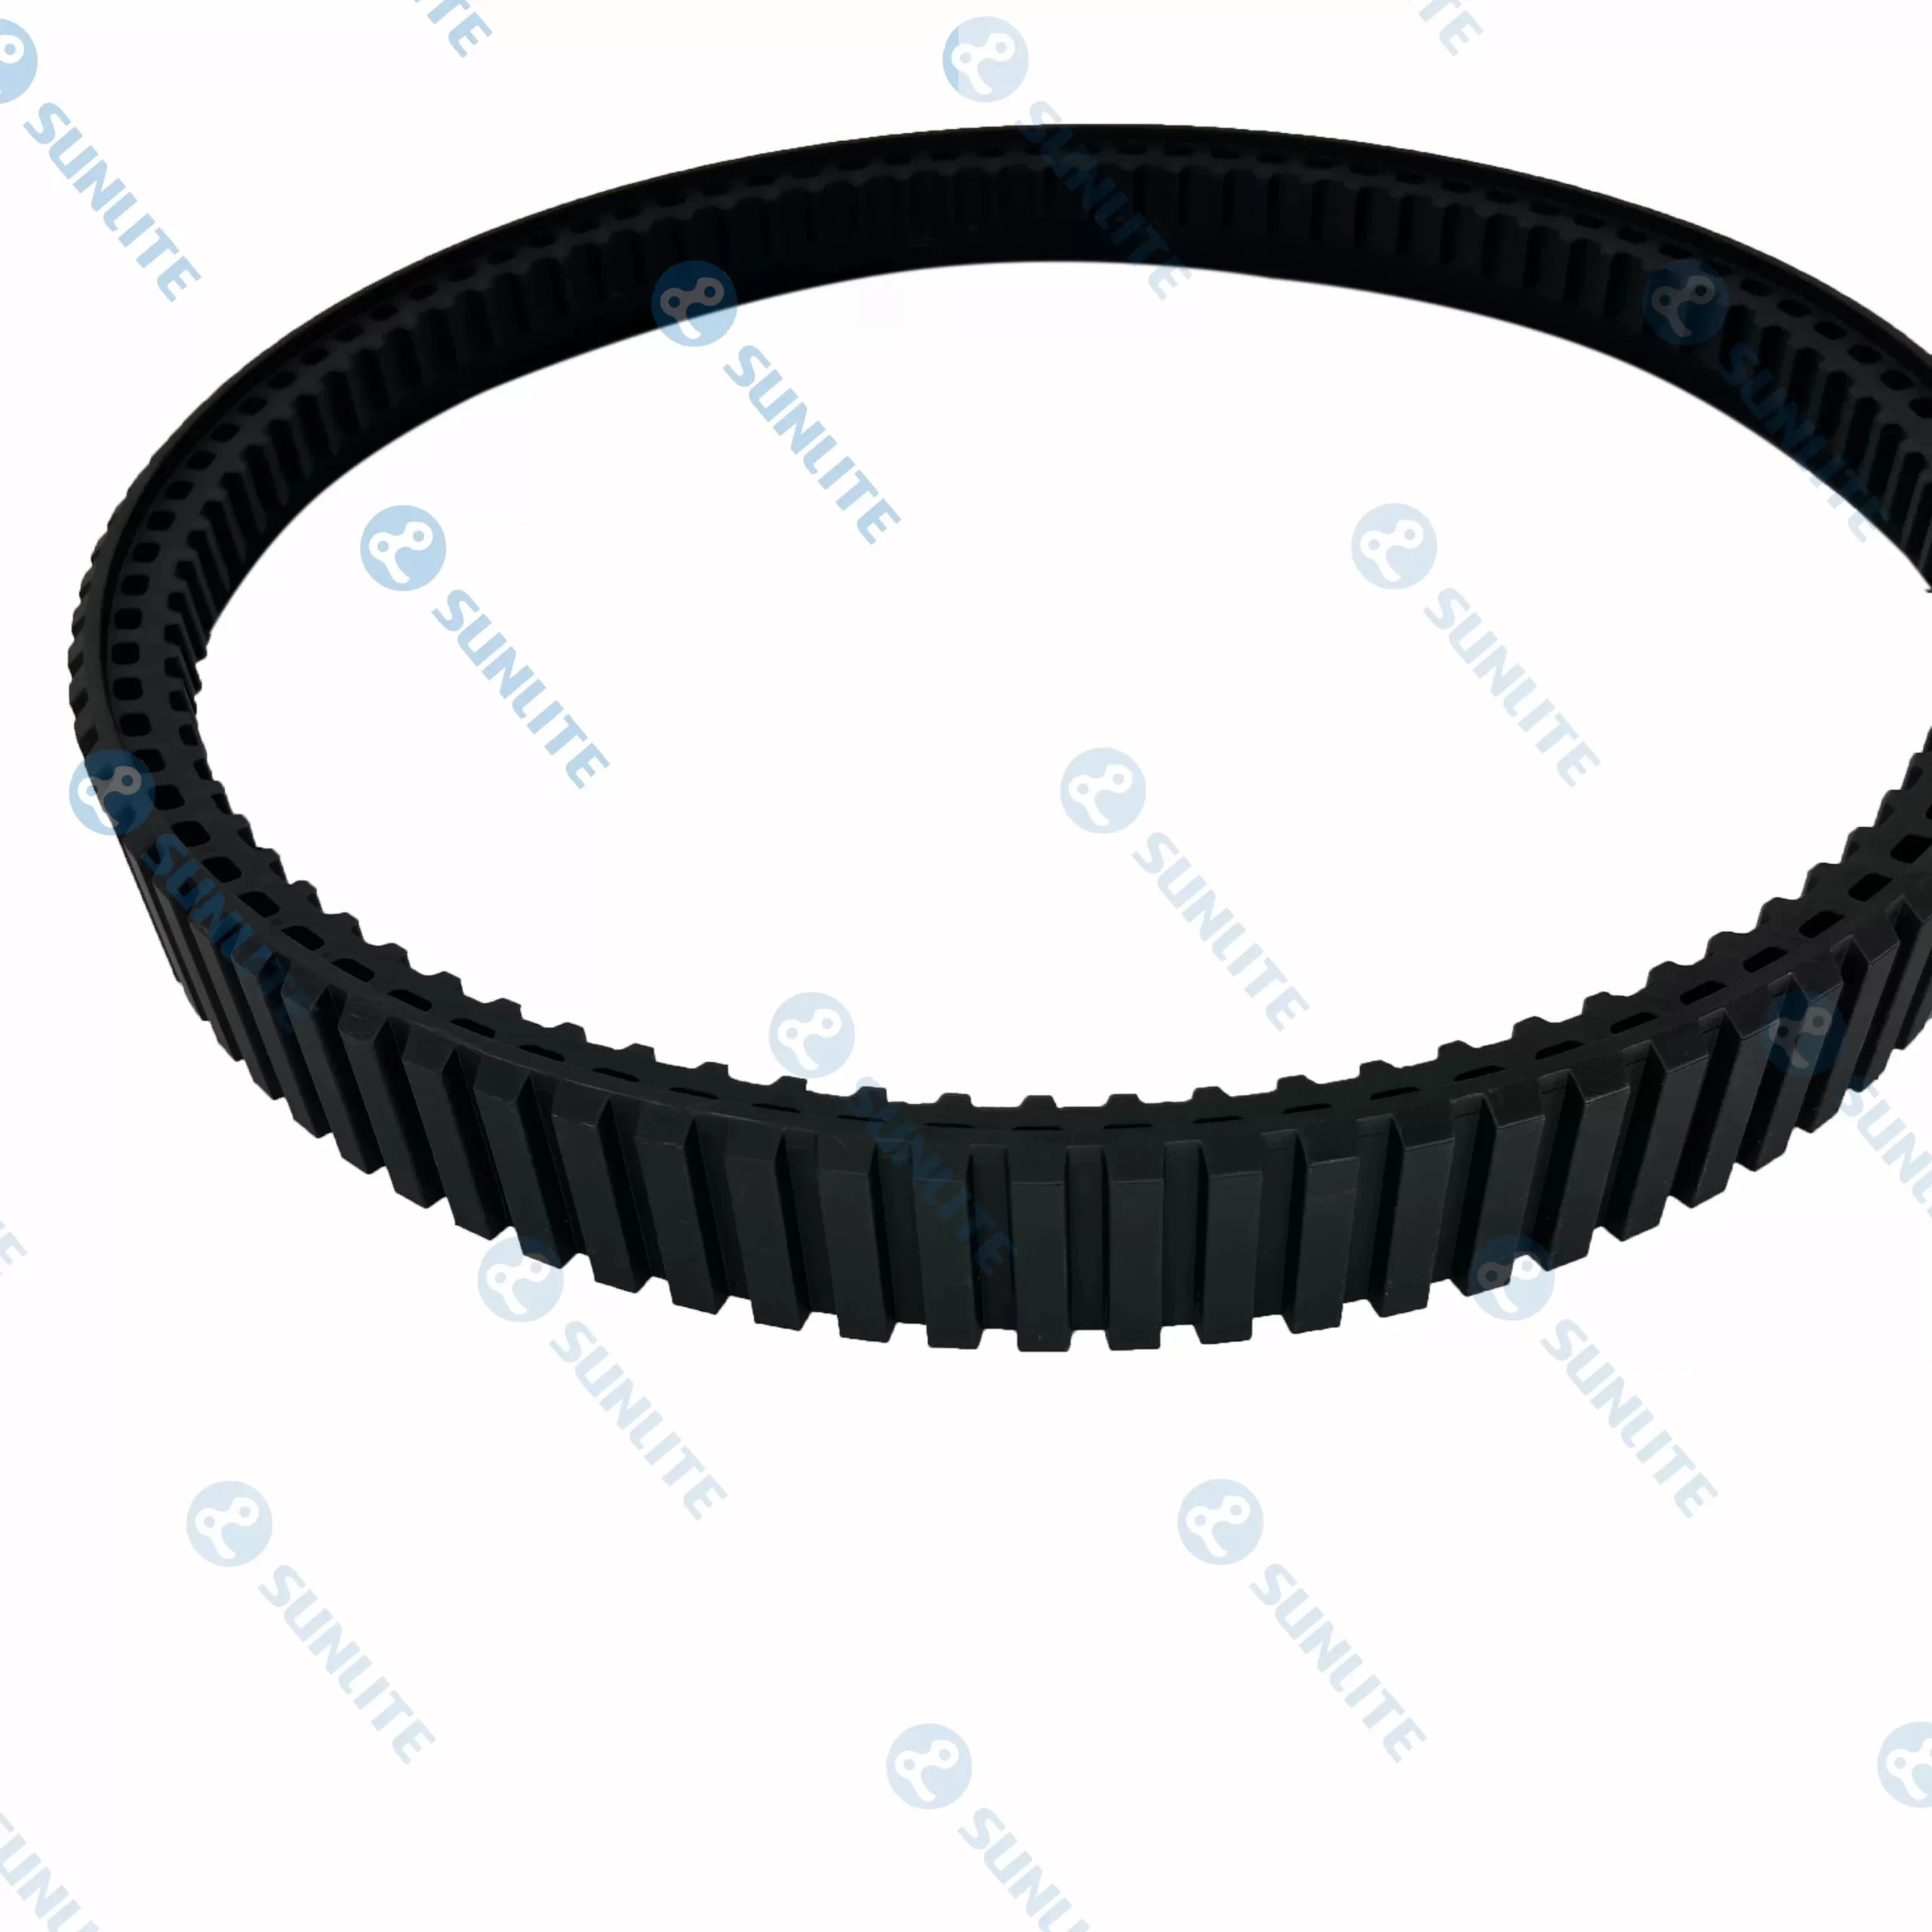
L'scelta di materiale in u sistema di guida hè a difesa primaria contra a degradazione ambientale. Piste di robot di gomma offre un inseme unicu di vantaghji annantu à l'alternative di metgiro o plastica, in particulare in quantu à l'ammortizazione è l'aderenza. In ricerca è salvata o ricunniscenza militare, u silenziu hè spessu un requisitu. A gomma assorbe naturalmente u clatter metgiricu di u trenu di trasmissione, chì permette un muvimentu furtivu chì ùn saria impussibile cù ligami d'acciaio.
Inoltre, a stabilità termale di u mudernu piste di robot di gomma hè una maraviglia di a scienza materiale. Gomme sintetiche d'altu rendiment sò ingegneriate per esse flessibili à -40 ° C, impediscenu u cracking chì si trova in i polimeri standard, mentre resistenu ancu à l'effettu "ammorbidente" in ambienti deserti induve a temperatura di a terra pò cresce. Questa resilienza assicura chì u robot mantene una consegna coquìnte di torque. L'elasticità di a gomma furnisce ancu un livellu di "suspensione" chì prutegge i riduttori interni da i carichi di scossa sperimentati quandu un robot cade da una cornice o colpisce un ostaculu nascostu à velocità.
Aumentà a stabilità è a trazione cù i tarritori di cisterna per i robot
Mentre chì u terminu puderia evoca l'imaghjini di machini pesanti, muderni peddi di cisterna per robots sò capolavori di ingegneria ligera è di alta trazione. U sistema di guida in stile "tank" - carattarizatu da u so ciclu continuu è a capacità di skid-steering - hè preferitu per a robotica perchè offre un raghju zero-turn. Questa manuvrabilità hè essenziale in spazii ristretti cum'è tunnel, magazzini, o edifici colapsati induve un circhiu tradiziunale di rotazione hè un lussu chì l'ambiente ùn furnisce micca.
L'efficacità di peddi di cisterna per robots si trova in u prufilu di lug. Per un terrenu morbidu cum'è fangu o neve, pADDles profondi è aggressivi sò necessarii per "shovel" a terra è furnisce un momentu avanti. À u cuntrariu, per l'ambienti urbani, un mudellu di lug più pianu è più densamente imbgiratu aumenta a superficia di cuntattu nantu à l'asfaltu è u cimentu, dissecreenendu i slips è riducendu l'usura. Persunendu questi profili, l'ingegneri assicuranu chì a putenza di u robot hè tradutta in muvimentu piuttostu chè esse sprecata in pista. Questa efficienza hè direttamente correlata à a vita di a bateria, girargendu a durata di a missione è aumentendu l'utilità generale di u sistema roboticu.
A sinergia meccanica di i cumpunenti di l'acciostrantu è e piste di robot
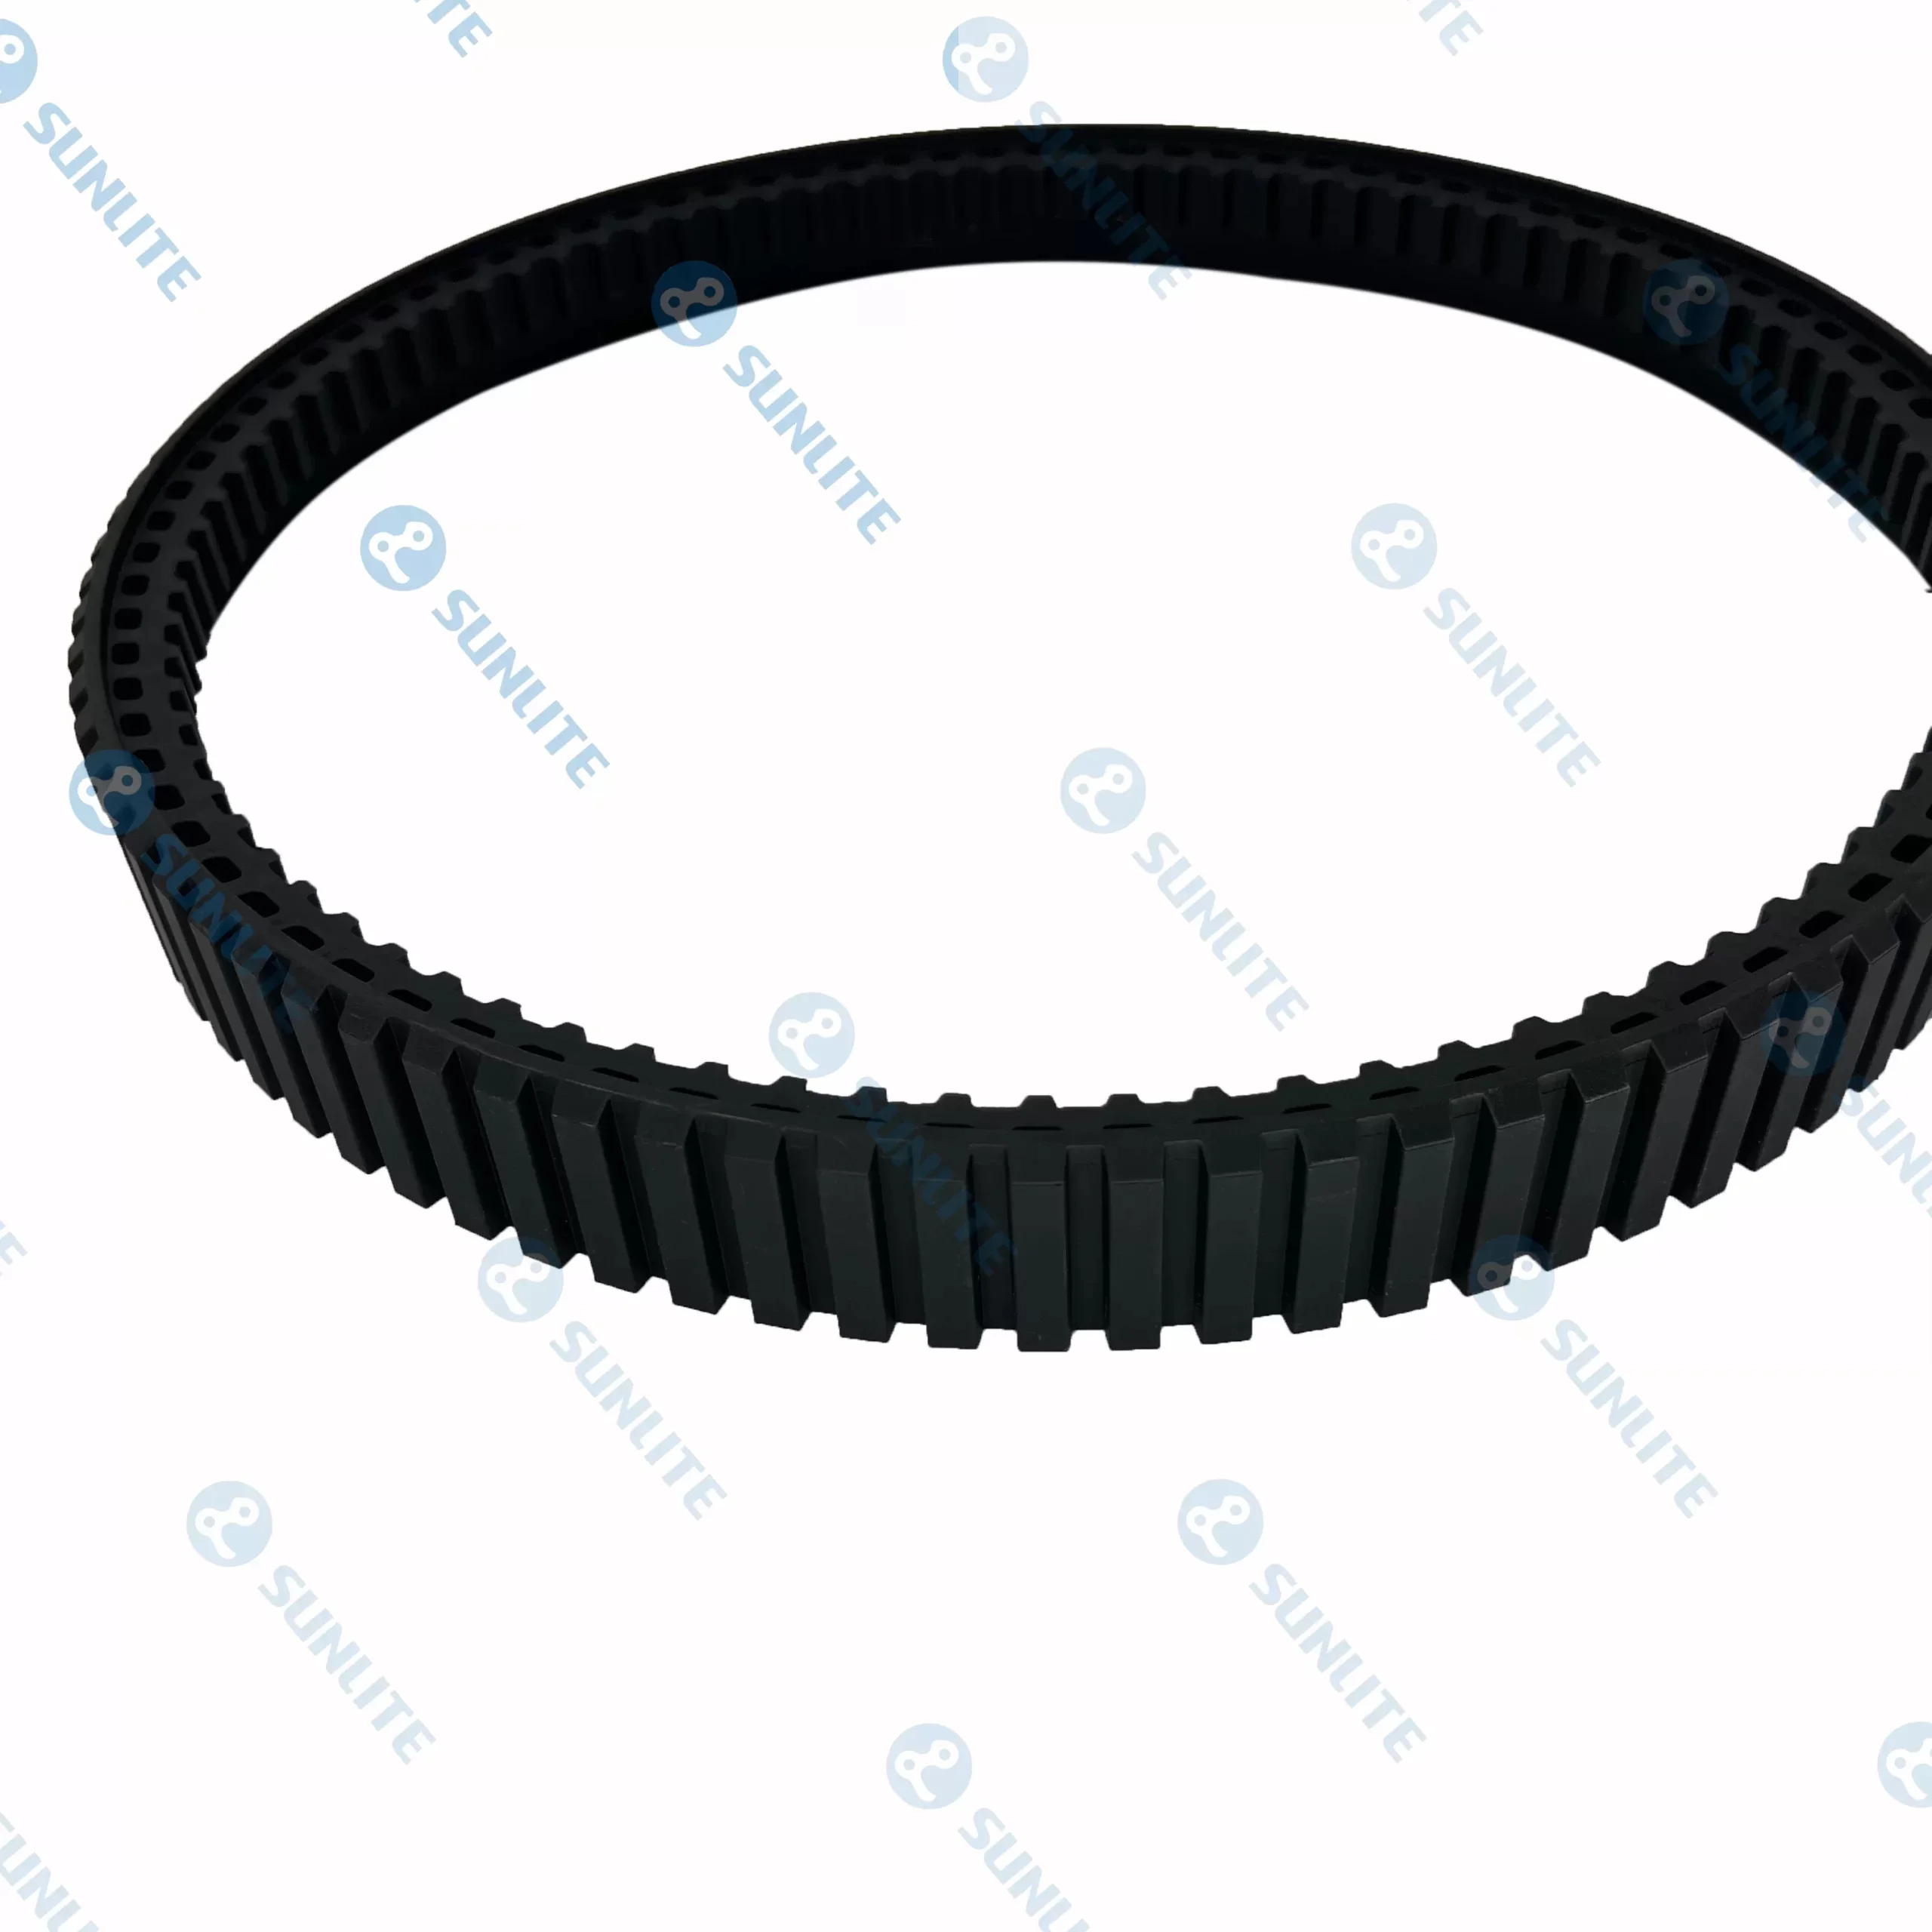
Un misconception cumuni in robotica hè chì a pista hè un cumpunente isolatu. In realtà, u rendiment di piste di gomma persunalizati dipende interamente da a sinergia meccanica cù i rulli interni è i pignoni di trasmissione. I "coppiu d'acciostrantu" à l'internu di a pista deve esse precisamente currispundenu à u pitch di u pignone per impediscenu "saltà di denti" sottu un torque altu.
Moderna cuncepimentu di pista di robot spessu incorpora sistemi di "central-drive" o "bridge-drive" per mantene a pista girinata durante manuvre aggressive. Quandu un robot gira in u locu, e forze laterali chì cercanu di tirà a pista da i roti sò immensi. Integrendu l'ale di guida in a forma di gomma, i fabricatori ponu assicurà chì a pista resta centrata ancu quandu u robot hè in collina laterale in una pendenza ripida. Questa affidabilità meccanica hè ciò chì permette à l'operatori di fidà di e so machini in zoni "no-go" induve a ricuperazione manuale di un robot stgiratu seria impussibile.
A rapida espansione di l’industria di a robotica hè andata assai oltre i prototipi di laboratori standardizzati.